


Samohodni modularni transporter (SPMT) prvenstveno se sastoji od modula različitih specifikacija, opremljenih jedinicom Power Pack (PPU), kao i električnim, upravljačkim i hidrauličkim sustavima. PPU sadrži komponente kao što su dizelski motor, sklop hidrauličke pumpe, spremnik goriva i upravljačka ploča; motor pokreće hidrauličke pumpe za stvaranje hidrauličke snage, koja zauzvrat pokreće hidrauličke motore na svakoj osovini (svaki pogonski kotač daje 60 kN pogonske sile) za pogon vozila. Dodatno, PPU daje hidrauličku snagu za podizanje/spuštanje platforme, upravljanje osovinom i cjelokupnu kontrolu vozila. Konfiguracija PPU-a i transportera ilustrirana je na slici (na primjeru 6-osovinske postavke s 2 datoteke).
Za prijevoz širokih tereta, transporteri se mogu bočno spojiti u jedinice s tri ili više datoteka; za iznimno duge terete, mogu se spojiti uzdužno kako bi se stvorio različiti broj modula osovine - s većim spajanjem što rezultira većom nosivošću. Platforma podržava raspon podizanja od 1500 mm ± 350 mm kako bi se olakšalo podizanje i pozicioniranje tereta. Pojedinačne transportne jedinice mogu raditi usklađeno (sinkrono) povezujući svoje upravljačke sustave, dok se pojedinačne osovine kotača mogu neovisno okretati u rasponu od +100 stupnjeva do -130 stupnjeva. Rotiranjem osovina za određene kutove oko određenog središta rotacije, cijeli sklop vozila može izvršiti linearnu translaciju u bilo kojem smjeru i izvesti rotaciju od 360 stupnjeva na licu mjesta.
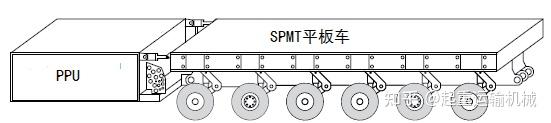
Shematski dijagram PPU i SPMT transportera
Izvedivost pozicioniranja i instaliranja velikih modula pomoću SPMT-a
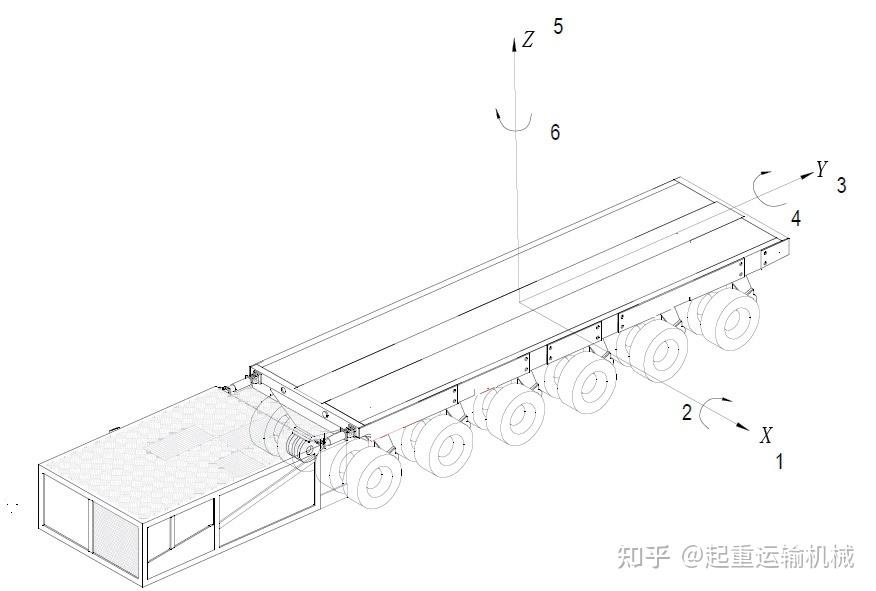
Kao što je prikazano na slici (koristeći konfiguraciju sa 6 osovina, 2 datoteke kao primjer), SPMT jedinica je sposobna za šest stupnjeva slobode kretanja: translacija duž X-osi (DOF 1), translacija duž Y-osi (DOF 3) i okomito podizanje/spuštanje duž Z-osi (DOF 5); također može izvesti progib oko X-osi (DOF 2), kotrljanje duž Y-osi (DOF 4) i rotaciju na mjestu oko Z-osi (DOF 6).
2, 4 i 5 stupnjeva slobode: principi rada i upravljanja
Kao što je prikazano na gornjoj slici, 2, 4 i 5 stupnjeva slobode mogu se postići putem SPMT sustava podrške, uz preciznu operativnu kontrolu omogućenu kroz sučelje čovjek-stroj. Hidraulički krug SPMT potpornog sustava sastoji se od dvostrukih vodova na svakoj strani - jedan opskrbljuje distalni (prednji) kraj, a drugi proksimalni (stražnji) kraj. Ova konfiguracija pruža ukupno četiri nezavisne potporne linije preko dvije strane; svaka se linija povezuje s određenom zonom potpore, čime se uspostavljaju četiri neovisna područja potpore unutar ravnine XY prikazane na slici 2.
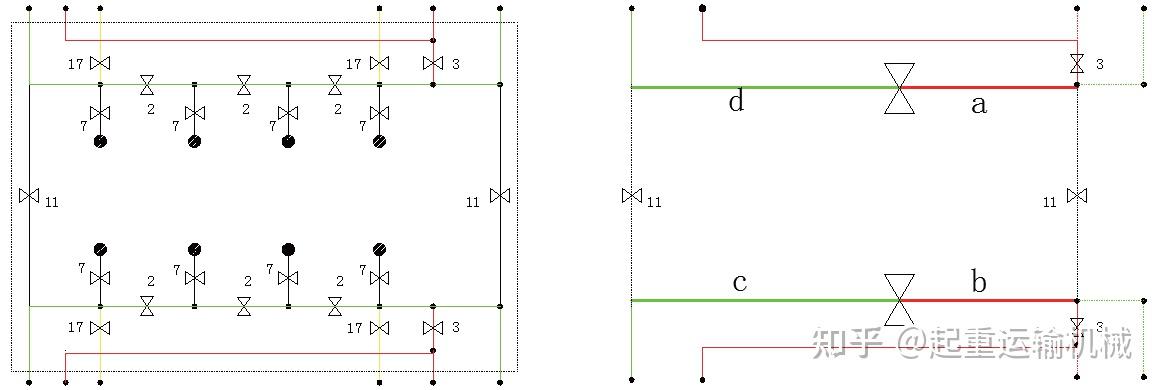
Kao što je prikazano na slici, konfiguriranjem tijela ventila 2, 3, 11 i 17, sklop SPMT može se podijeliti u četiri neovisne potporne zone (a, b, c i d); dok se svakom zonom može upravljati neovisno, cijelim se sklopom također može upravljati putem sučelja čovjek-stroj, što omogućuje operacije podizanja s 5 stupnjeva slobode. Povezivanjem potpornih zona a i b, kao i c i d, SPMT sklop je podijeljen na prednju i stražnju zonu duž Y-osi; podešavanje podizanja u tim zonama omogućuje operacije uzdužnog nagiba s 2 stupnja slobode. Slično, povezivanjem potpornih zona a i d, kao i b i c, sklop se dijeli na lijevu i desnu zonu duž X-osi; podešavanje podizanja u tim zonama omogućuje operacije bočnog kotrljanja s 4 stupnja slobode.
Brzina podizanja SPMT potpornog sustava može se podesiti u dva stupnja na temelju stvarnih zahtjeva: prvi stupanj se konfigurira putem upravljačkog sustava (podesiv od 0% do 100%), a drugi stupanj se podešava pomoću potenciometra (podesiv od 0 do 100). Teoretski, brzina dizanja može se podesiti na beskrajno nisku razinu.
Ukratko, putem svog sustava podrške, SPMT omogućuje infinitezimalno podizanje/spuštanje - kao i pokrete nagiba i kotrljanja - preko 2, 4 i 5 stupnjeva slobode ilustriranih na slici 2.
Principi rada i upravljanja za 1, 3 i 6 stupnjeva slobode
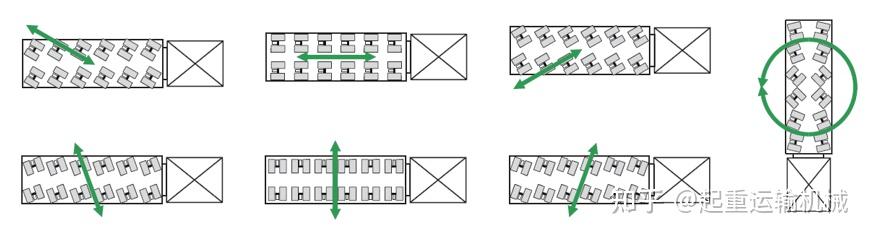
Stupnjevi slobode (1, 3 i 6) postižu se preko SPMT-ovog upravljačkog i pogonskog sustava. Slika ilustrira neke od načina upravljanja SPMT-a, omogućujući kretanje u bilo kojem smjeru unutar ravnine XY i upravljanje pod bilo kojim kutom oko bilo koje točke unutar te ravnine. Pogonski kotači su simetrično raspoređeni oko geometrijskog središta platforme, a pogon osiguravaju hidraulički motori na kraju kotača; sustav je dizajniran za smanjenje udara i vibracija tijekom rada. Dostupna su dva načina rada ovisno o brzini putovanja: "Normalni način rada" i "Puzni način rada". U normalnom načinu rada operater kontrolira brzinu motora preko leptira za gas kako bi regulirao izlazni tlak i protok hidrauličke pumpe, čime kontrolira brzinu hidrauličkih motora. Način puzanja omogućuje specifične ulazne postavke sustava, omogućavajući automatsko kretanje ravnomjernom brzinom; teoretski, brzina puzanja može biti beskrajno mala.
Na temelju gornje analize, sustavi podrške, upravljanja i pogona SPMT-a omogućuju kretanje preko svih stupnjeva slobode, s teoretski infinitezimalnim brzinama putovanja za svaki stupanj slobode. U kombinaciji sa sposobnošću proizvoljnog kombiniranja više jedinica unutar XY ravnine, to omogućuje instalaciju i pozicioniranje velikih, teških modularnih komponenti.
Eksperiment provjere točnosti SPMT pozicioniranja
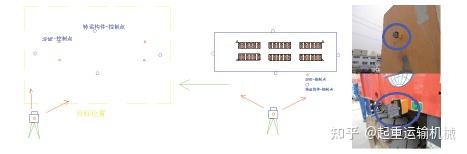
Ovaj validacijski eksperiment proveden je na ravnoj betonskoj površini pomoću SPMT-a sa 6 osovina, kojim je upravljalo stručno osoblje prema utvrđenim postupcima. Postavljanje mjerenja koristilo je sustav visoke preciznosti totalne stanice i softver za automatsku inspekciju "Digital Dock"; totalna stanica imala je kutnu točnost od 0,5 sekundi i točnost određivanja raspona od 0,5 mm + 1 mm/ppm, s računalnim sustavom sposobnim za sinkronizaciju više jedinica za istovremeno mjerenje i praćenje.
Nakon što je SPMT učitan komponentom, uspostavljene su početne referentne točke na tlu, a koordinate ciljnih mjernih točaka na komponenti izračunate su na temelju tih referentnih točaka. SPMT se zatim udaljio od referentne pozicije, vratio unaprijed određenom putanjom i ponovno postavio na izvornu referentnu lokaciju. Nakon repozicioniranja, izmjerene su koordinate mjernih točaka na lijevoj i desnoj strani komponente; one su zatim uspoređene s početnim koordinatama kako bi se odredila točnost pozicioniranja SPMT-a.
Opis eksperimentalnog postupka
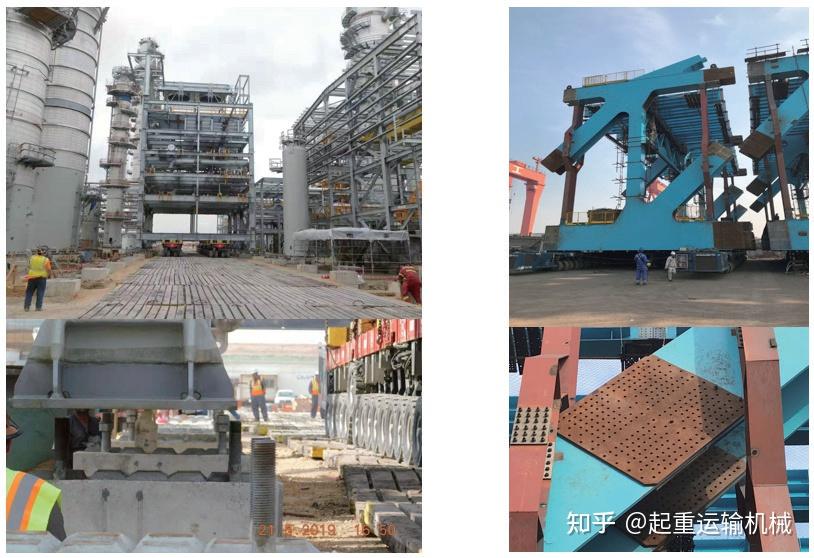
Korak 1: Upotrijebite totalnu stanicu i odgovarajuće uređaje za postavljanje početne referentne točke na tlu. Izračunajte koordinate cilja (komponente) na temelju ove referentne točke i izvedite brzo, visokoprecizno iskolčavanje (točnost bolja od 1 mm) uz pričvršćivanje mjernih oznaka.
Korak 2: Nakon polaska s početne referentne točke u normalnom načinu vožnje, SPMT simulira scenarij instalacije i vraća se na referentnu točku; nakon približavanja na otprilike 20 metara počinju pripreme za praćenje putanje.
Korak 3: Dok se vozilo kreće unutar raspona od 20-10 metara od početne referentne točke, za praćenje putanje kretanja koristi se prizma za praćenje od 360 stupnjeva. Tijekom kretanja komponente, četiri automatizirane totalne stanice prate prizmu u stvarnom vremenu kako bi pružile povratne informacije, omogućujući korekciju putanje u stvarnom vremenu na temelju tih podataka.
Korak 4: Nakon korekcije putanje, vozilo se prebacuje u način rada "mikro-kretanje". Nakon ulaska u zonu unutar 30 mm od ciljnog područja, vrše se brze prilagodbe pomoću vizualnih referentnih točaka; ove točke nude intuitivno i praktično sučelje, omogućujući SPMT operaterima brze, izravne prilagodbe.
Korak 5: Inspekcija visoke preciznosti provodi se korištenjem totalne stanice za pružanje povratnih informacija o položaju; SPMT prilagođava svoj položaj na temelju ove povratne informacije kako bi potvrdio konačno, precizno stanje postavljanja. Nakon postavljanja, podaci o položaju s točaka inspekcije bilježe se za analizu eksperimentalnih rezultata.
Na temelju gornje eksperimentalne analize, SPMT može ispraviti svoj pravocrtni hod unutar 10 metara tijekom normalnog rada (način bez inča), dok preciznost SPMT-ovog točnog pozicioniranja (način inča) može doseći unutar 2 mm.
Funkcionalna analiza SPMT-ovih potpornih, upravljačkih i pogonskih sustava pokazuje njegovu sposobnost izvođenja operacija instalacije i pozicioniranja za velike, teške modularne komponente. Kako bi se odredila točnost pozicioniranja, provedeni su eksperimenti korištenjem mjernog sustava totalne stanice i stvarnih projektnih operacija, potvrđujući da je točnost pozicioniranja unutar 2 mm. Ova otkrića daju značajne smjernice za ugradnju i pozicioniranje velikih modularnih komponenti.
SPMT rješenja iz Oriental Vehicles
Gornja analiza pokazuje da SPMT-ovi mogu pružiti višesmjerno kretanje, podizanje, niveliranje i precizno pozicioniranje potrebno za ugradnju velikih i teških modularnih komponenti. Na temelju ovih mogućnosti, Oriental Vehicles nudi niz SPMT i modularnih transportnih rješenja za zahtjevne projekte transporta i ugradnje teških tereta.
The5-osovinski samohodni modularni transporterje kompaktno SPMT rješenje dizajnirano za transport velike i teške industrijske opreme. Njegov samohodni rad, hidraulički ovjes i precizno upravljanje omogućuju fleksibilno kretanje i pozicioniranje u zahtjevnim radnim okruženjima. Modularna konfiguracija također se može prilagoditi različitim dimenzijama tereta i zahtjevima projekta.
Za veće aplikacije s teškim opterećenjem,SPMT najavapruža modularnu transportnu platformu velikog kapaciteta s hidrauličnim ovjesom i sustavima upravljanja. Njegova modularna struktura omogućuje kombiniranje različitih konfiguracija osovina u skladu s težinom i dimenzijama tereta, što ga čini prikladnim za veliku industrijsku opremu i infrastrukturne projekte.

TheSamohodni modularni transporter za transport grede mostadizajniran je posebno za transport i pozicioniranje teških greda mostova i drugih predimenzioniranih infrastrukturnih komponenti. Njegov samohodni hidraulički sustav i modularna konfiguracija omogućuju manevarsku sposobnost potrebnu za složena gradilišta i teške operacije podizanja i pozicioniranja.

Za projekte koji zahtijevaju veći transportni kapacitet,300–400T samohodni modularni transporternudi rješenje za teške uvjete rada za ultra-teški teret. Uz konfigurabilne osovinske linije i samohodni rad, može se prilagoditi različitim zahtjevima opterećenja i uvjetima projekta.
Ova SPMT rješenja pokazuju kako se modularna transportna tehnologija može proširiti izvan uobičajenog transporta teških tereta kako bi podržala pozicioniranje i ugradnju velikih modularnih komponenti. Ovisno o težini tereta, dimenzijama, težištu, uvjetima na gradilištu i potrebnoj točnosti pozicioniranja, odgovarajuća konfiguracija SPMT-a može se odabrati ili prilagoditi.

O istočnjačkim vozilima
Oriental Vehicles International Co., Limited is a professional manufacturer of semi-trailers, carriers, and special transportation equipment. Founded in 2002, the company has more than 20 years of experience in vehicle research and development and manufacturing. Njegovi proizvodni pogoni pokrivaju otprilike 300.000 četvornih metara, uključujući proizvodni prostor od 80.000 četvornih metara sa specijaliziranim linijama za proizvodnju vozila i namjenskom opremom za inspekciju.
Oriental Vehicles nudi prilagođena rješenja za poluprikolice i teške prijevoze prema zahtjevima kupaca. Za velike i teške nestandardne terete, tvrtka nudi integriranu uslugu koja pokriva dizajn i proizvodnju, s prilagođenim utovarnim kapacitetima u rasponu od 30 do 1200 tona. Njegovi proizvodi izvoze se u više od 20 zemalja i koriste se u građevinarstvu, logistici, rudarstvu, energetici i drugim specijaliziranim industrijama.
Za projekte koji uključuju predimenzionirane modularne komponente, tešku industrijsku opremu, konstrukcije mostova ili drugi ultra-teški teret, Oriental Vehicles može razviti odgovarajuće SPMT ili modularno transportno rješenje u skladu sa specifičnim zahtjevima projekta.
Kontaktirajte Oriental Vehicles kako biste razgovarali o svom prijevozu teških tereta, modularnoj instalaciji ili SPMT projektu.
Povezana proizvodnja:Samohodni modularni transporter za transport grede mosta
300–400T samohodni modularni transporter
5-osovinski samohodni modularni transporter
Povezani članci:Što čini prijevoz na vlastiti pogon drugačijim?
Kada je samohodni prijevoz bolji za teške strojeve?
Pročitajte više:Koji se teški strojevi prevoze modularnim prikolicama?
Kako se samohodni transport razlikuje od konvencionalnog modularnog transporta?


